-
Courriel
457695147@qq.com,825153992@qq.com
- Téléphone
-
Adresse
No.4-1-1733 place internationale de Dongli, pont de Yuma, secteur de Chengdu, Chengdu
Catégories de produits
Chengdu AIC Electronic Technology Co., Ltd

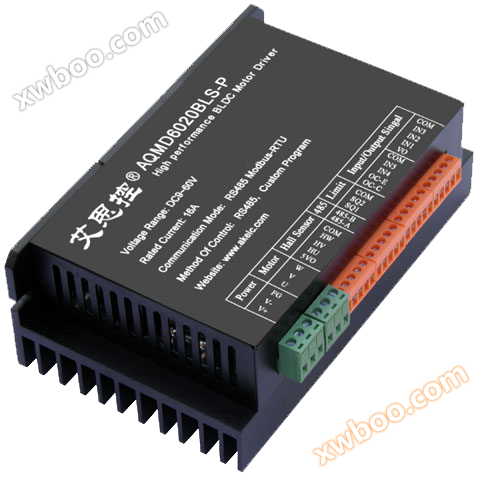
Pilote de moteur brushless à courant continu aqmd6030bls
NégociableMise à jour sur07/28
- Modèle
- Nature du fabricant
- producteurs
- Catégorie de produit
- Lieu d'origine
Vue d'ensemble
◆ soutenir la tension 9V ~ 60v; Courant de sortie maximal 35A, courant de sortie nominal 30A
Détails du produit

Caractéristiques fonctionnelles
| ◆ soutenir la tension 9V ~ 60v; Courant de sortie maximal 35A, courant de sortie nominal 30A |
| ◆ support potentiomètre et interrupteur, signal analogique et niveau logique, signal d'impulsion PWM / fréquence, signaux d'entrée multiples RS485 |
| ◆ supporte le réglage du rapport cyclique de la vitesse (régulation de la pression), le contrôle en boucle fermée de la vitesse (vitesse stable), le contrôle en boucle fermée de la position (pas à pas / servo), le contrôle du moment (stabilisation du courant) Plusieurs méthodes de réglage de la vitesse |
| ◆ soutenir un potentiomètre unique, double potentiomètre indépendant, double potentiomètre comparer contrôle de la vitesse d'inversion positive |
| ◆ prise en charge de la configuration de la plage de tension du signal analogique et de la configuration de tension du niveau logique, le signal analogique peut prendre en charge une plage de tension égale à 0 ~ 3,3 / 5 / 10v, le niveau logique peut prendre en charge une tension égale à 0 / 3,3 / 5 / 12 / 24V; Prise en charge du réglage de linéarité du signal analogique et de la configuration de seuil de niveau logique |
| ◆ soutenez le PWM externe, le signal de fréquence pour régler la vitesse du moteur, soutenez le signal d'impulsion externe pour le contrôle pas à pas du moteur |
| ◆ isolation de communication RS485, support du Protocole de communication Modbus - RTU; Prise en charge de l'utilisation de 485 pour le rapport cyclique du moteur, la vitesse stable, la position de nombreuses méthodes de réglage de la vitesse contrôle hybride |
| ◆ soutenir le contrôle de l'accélération; Contrôle en douceur plus décélération et commutation lors du contrôle en boucle fermée de la vitesse; Calcul automatique et régulation de la vitesse en temps réel en fonction de la position du Mouvement lors du contrôle en boucle fermée de la position, Mouvement lisse et précis vers la position cible |
| ◆ contrôle de régulation PID du courant du moteur, le courant de démarrage / charge maximal, le courant de freinage peuvent être configurés séparément; Soutenir la limite de surcharge du moteur, arrêt de blocage |
| ◆ soutenir la limite de commutateur de limite externe et la limite de blocage |
| ◆ fréquence PWM de 18khz, réglage de la vitesse du moteur sans bruit PWM |
| ◆ protection ESD complète d'interface, peut s'adapter à l'environnement complexe de site |
| ◆ utilisez un grand boîtier de radiateur en alliage d'aluminium épaissi, bon effet de dissipation de chaleur |
Résumé des principes
Ce pilote utilise la principale technologie de détection précise du courant du moteur, l'automesure du moteur brushless sensoriel, la détection de la position de rotation du moteur brushless sensoriel, la technologie de freinage à courant constant (ou freinage) à courant régénératif et la technologie de régulation PID puissante pour contrôler parfaitement l'inversion positive en douceur du moteur, la commutation et le freinage,Régulation du courant de sortie en temps réel pour éviter les surintensités,Contrôle précis de la vitesse du moteur et de la position de rotation, le temps de réponse du moteur est court et la force de réaction est faible.
| Contrôle du moteur et de la décélération:Mode de démarrage en douceur avec réglage automatique du courant, contrôle automatique de l'accélération, le moteur peut démarrer rapidement et en douceur avec peu de force de réaction. Prend en charge les configurations de temps de décélération et d'accélération de décélération. |
| Contrôle du frein moteur:Mode de freinage de consommation d'énergie avec réglage automatique du courant, le temps de freinage du moteur est court sans choc intense. Prend en charge la configuration du courant de freinage. |
| Contrôle inverse du moteur:Le processus de commutation de l'inversion positive du moteur est contrôlé à l'intérieur du conducteur, qui effectue automatiquement la décélération, le freinage en douceur, le contrôle de démarrage en douceur, peu importe la fréquence du changement de signal de commutation, il ne causera pas de dommages au conducteur ou au moteur. |
| Contrôle de vitesse stable du moteur:La vitesse de rotation et la position de rotation sont détectées par le signal Hall, le contrôle en boucle fermée est effectué à l'aide de l'algorithme de régulation PID, prend en charge le contrôle en boucle fermée de la vitesse et le contrôle en boucle fermée temps - position. Deux méthodes de vitesse stationnaire. |
| Contrôle de la position du moteur:La position de rotation est détectée par le signal Hall, la position est contrôlée en boucle fermée à l'aide de l'algorithme de régulation PID et la décélération est effectuée à l'aide de la résistance de freinage. |
| Contrôle du couple moteur:Le contrôle de la taille du couple moteur est réalisé en ajustant la taille du courant de sortie. |
| Protection contre la surcharge et le blocage du moteur:Lorsque le moteur est surchargé, le conducteur limitera la sortie de courant, protégeant efficacement le moteur; Lorsque le moteur est bloqué, le conducteur peut détecter cet état et freiner le moteur. |
| Suppression des interférences internes:Le couplage entre le circuit d'entraînement et le circuit de commande par la consommation d'interférence, la suppression des interférences transitoires peut garantir efficacement que le circuit de commande n'est pas affecté par les interférences du circuit d'entraînement. |
| Suppression des interférences externes:Utilisez des dispositifs de protection ESD et des circuits de décharge électrostatique pour protéger toutes les interfaces ESD, de sorte que les circuits internes fonctionnent de manière stable et protègent les dispositifs internes contre les chocs électrostatiques transitoires à haute tension ajoutés à l'interface. |
| 485 suppression des interférences de communication:L'isolation du circuit émetteur - récepteur 485 à l'aide d'une puce d'isolation de signal et d'alimentation inhibe ainsi les interférences. |
Paramètres techniques
| Projets | Paramètres |
|---|---|
| Tension d'entrée d'alimentation |
DC 9V~60V |
| Courant de sortie nominal | 30A |
| Courant de sortie maximal | 35A |
| Courant de freinage doux maximal | 20A |
| Courant de crête de freinage court | 200A |
| Nombre de canaux de sortie | Une seule voie |
| Valeur de résistance du potentiomètre | 10K~50K |
| Plage de tension acceptée par le port de signal d'entrée | 0~25V |
| Gamme de signaux analogiques à extrémité unique | Tout dans la gamme 0 ~ 10v, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10v, 1 ~ 4.2v, etc. |
| Gamme de signaux analogiques différentiels | -3.3V~3.3V, La plage de tension peut être configurée comme - 2V ~ + 2V |
| Gamme de tension de niveau logique | Tout dans la gamme 0 ~ 24V, LVTTL, TTL, hvttl, PLC, etc. |
| Gamme de paramètres de communication RS485 | Débit en bauds 1200 ~ 115, 200bps, bits de données 8, support impair, pair, aucun contrôle, bits de contrôle et d'arrêt total de 2 bits |
| Situation du support Modbus | Prise en charge de Modbus - RTU, prise en charge des codes fonctionnels 03h, 06h, 10h, plage d'adresses esclave configurable de 1 à 128, prise en charge de la diffusion |
| Résolution de détection de courant | 0.014A |
| Précision du contrôle du courant constant | 0.03A |
| Gamme de réglage de vitesse de rapport cyclique | - 100,0% à 0,0% à 100,0% |
| Gamme de régulation du contrôle de la vitesse stable | -3276.8Hz~3276.7Hz |
| Plage de réglage du contrôle de position | - 2147483648 à 2147483647 |
| Plage de régulation du contrôle de couple | 0~30.0A |
| Contrôle des limites | Soutien; Limite de commutateur à deux limites ou bit de délai de blocage peut être externe |
| Démarrage en douceur / freinage en douceur | Soutien; Démarrage, freinage et réglage à courant limité plus temps de décélération et accélération |
| Protection contre les surintensités / blocages | Soutien; Sortie de flux de délai de surintensité; Arrêt possible en cas de blocage |
| Protection contre le retour de puissance | Soutien; Built - in 30A fusible de fusible de fusible de vitesse de fusion de retour de protection |
| Protection contre les courts - circuits de sortie | Fusible intégré 30A SPEED MELT |
| Temps d'action de freinage | Freinage doux habituellement 0.1s ~ 0.3s |
| Température de fonctionnement de la carte mère | - 25 ℃ ~ 80 ℃ |
| Dimensions extérieures | 17,8 cm × 10,8 cm × 6,8 cm |
Définition des dimensions

Les dimensions sont de 17,8 cm × 10,8 cm × 6,8 cm. L'ouverture du trou de montage est de 5 mm et la distance entre le Centre du trou de montage et les côtés est de 6 mm.
Définition d'interface

Remarque: le câblage de l'alimentation ou de l'interface du moteur ne doit jamais être couplé à des potentiomètres, des limites ou des interfaces de communication, sinon vous risquez de brûler des parties de l'unité de commande. La terre d'alimentation ou la terre du signal de commande ne doit pas non plus être connectée au boîtier, sinon le fonctionnement du pilote peut être instable. S'il y a des conditions, le boîtier s'il vous plaît se connecter à la terre.
Configuration du commutateur de numérotation
1. Configuration des moyens de contrôle
| SW1-SW7 | SW8 | Mode de contrôle |
|---|---|---|
| Arbitraire | OFF | Mode de contrôle du signal numérique / analogique |
| De l'adresse de la machine | ON | 485 moyens de contrôle des communications |
2, sélection de la source du signal
| SW4 | SW5 | SW8 | Source du signal |
|---|---|---|---|
| OFF | OFF | OFF | Potentiomètres |
| ON | OFF | OFF | Signaux analogiques |
| OFF | ON | OFF | PWM / impulsion / fréquence |
| ON | ON | OFF | Programme intégré |
3. Configuration du courant nominal du moteur
| SW1-SW3 | SW4-SW7 | SW8 | Valeur de courant nominale du moteur |
|---|---|---|---|
| OFF OFF OFF | Arbitraire | OFF | Courant nominal avec configuration 485, 24.5a par défaut |
| ON OFF OFF | Arbitraire | OFF | 12A |
| OFF ON OFF | Arbitraire | OFF | 15A |
| ON ON OFF | Arbitraire | OFF | 18A |
| OFF OFF ON | Arbitraire | OFF | 21A |
| ON OFF ON | Arbitraire | OFF | 24A |
| OFF ON ON | Arbitraire | OFF | 27A |
| ON ON ON | Arbitraire | OFF | 30A |
4. Configuration du mode de fonctionnement
| SW4-SW5 | SW6-SW7 | SW8 | Mode de régulation de la vitesse |
|---|---|---|---|
| Pas en même temps pour on | OFF OFF | OFF | Régulation du rapport cyclique |
| ON OFF | OFF |
Contrôle de moment |
|
| OFF ON | OFF | Contrôle de la vitesse en boucle fermée | |
| ON ON | OFF | Position contrôle en boucle fermée | |
| En même temps pour on | OFF OFF | OFF | Apprentissage moteur |
| ON OFF | OFF | Itinéraire d'apprentissage | |
| OFF ON | OFF | Contrôle de vitesse prédéfini | |
| ON ON | OFF | Réservé |
Exemple de méthode de jonction typique
1. Méthode de connexion pour le rapport cyclique de potentiomètre unique / contrôle tachymétrique de régulation de vitesse en boucle fermée

Le processus de fonctionnement de la régulation de la vitesse à l'aide du potentiomètre est le suivant: appuyez sur B1, le moteur tourne positivement, utilisez le potentiomètre pour régler la vitesse; B1 rebondit et le moteur s'arrête; Lorsque le moteur s'arrête après une limite de rotation positive, appuyez à nouveau sur B1 pour annuler; Appuyez sur B2, le moteur est inversé, utilisez un potentiomètre pour régler la vitesse; B2 rebondit et le moteur s'arrête; Lorsque la limite est inversée, le moteur s'arrête et appuyez à nouveau sur B2 sans effet.
2. Double potentiomètre Rapport cyclique / méthode de régulation de vitesse en boucle fermée

Ce double potentiomètre de mise à la terre peut être divisé en contrôle indépendant et contrôle coopératif, lorsque pour le contrôle indépendant, l'inversion positive du moteur régule la vitesse séparément, par l'intermédiaire d'un interrupteur pour contrôler l'activation du moteur et la commutation du sens de rotation du moteur, par l'intermédiaire d'un interrupteur de fin de course pour inverser la limite positive; Lorsque les rapports sont commandés en synergie, la tension du potentiomètre 2 est la tension de référence qui régule les tensions in1 et in2 pour le réglage de la vitesse et de la direction du moteur.
3. Rapport cyclique du signal PWM monopuce / méthode de régulation de vitesse en boucle fermée

Le processus de fonctionnement de cette méthode de connexion est le suivant: alimentation de la machine à puce unique mise à la terre du port com du module d'entraînement; Sortie du PWM de la machine à puce unique in1 pour le réglage de la vitesse; IN2 et IN3 sont connectés aux deux io du monobloc, qui commandent l'inversion positive du moteur et le freinage d'urgence.
4. SINGLE SHEET machine impulsion signal Position Control méthode de connexion

Le processus de fonctionnement de cette méthode de connexion est le suivant: alimentation de la machine à puce unique mise à la terre du port com du module d'entraînement; In1 est relié à io1 de la machine monopuce pour déterminer le nombre d'impulsions pour la commande de position du moteur; Vo est connecté à IO0 de la machine monopuce pour compléter le contrôle du signal; IN2 et IN3 sont connectés aux deux io du monobloc, qui commandent l'inversion positive du moteur et le freinage d'urgence. Remarque: la sortie vo est au niveau logique de 3,3 V, si la machine à puce unique n'accepte pas le niveau logique de 3,3 V, elle doit être convertie au niveau logique de 5 v.
5, méthode de connexion pour la régulation du rapport cyclique du signal analogique PLC

Le processus de fonctionnement de cette méthode de connexion est: in1 se connecte au port Ao du PLC pour le réglage de la vitesse; IN2 avec Y2 du PLC, contrôle de la rotation positive du moteur; IN3 connexion Y1 avec PLC, commande l'inversion du moteur.
6, méthode de connexion pour le contrôle de position du signal d'impulsion PLC

Le processus de travail de cette méthode de connexion est: in1 est connecté à y3 du PLC pour déterminer le nombre d'impulsions pour le contrôle de la position du moteur; IN2 et IN3 sont reliés aux deux io du monobloc, qui contrôlent la direction du moteur et le freinage d'urgence; Vo série de 240 Ω de résistance après un couplage optique indirect avec com, sortie de couplage optique à + 24V et X1 du PLC pour la rétroaction du signal de finition au PLC.
7, 485 méthode de connexion pour le contrôle Multi - machine de communication

La ligne de communication 485 de chaque Driver est connectée en parallèle à la manière de a - a, B - B, suivie d'une station maître 485 qui fonctionne indépendamment pour chaque Driver via l'adresse esclave configurée par le driver. L'adresse de chaque configuration de disque doit être unique et ne doit pas être dupliquée avec d'autres disques.
|
Modèle |
Moteur adapté Max. |
Courant maximal / courant nominal |
Consommation d'énergie freinage courant maximal |
Freins |
Signaux de contrôle |
Dimensions du produit |
|
AQMD3605BLS (Taille délicate) et |
12V-30W 24V-85W 36V-125W |
7A/5A |
3APas de courant importantCommutation fréquente des freins |
Mode de freinage par résistance sans frein |
Unique/DoublePotentiomètres,0~3.3VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
70mm×65mm×21mmPlaques nues |
|
AQMD2408BLS-M (485Protection/Protection contre la surchauffe/Détection de tension/Grand moment de démarrage. Le matériau principal est fabriqué à la maison original) et |
12V-50W 24V-135W |
16A |
3APas de courant importantCommutation fréquente des freins |
Mode de freinage par résistance sans frein |
Unique/DoublePotentiomètres,0~3.3VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
55mm×55mm×17mm Plaques nues |
|
10A |
||||||
|
AQMD3608BLS |
12V-50W 24V-135W 36V-200W |
10A/8A |
3APas de courant importantCommutation fréquente des freins |
Mode de freinage par résistance sans frein |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
92mm×87mm×30mmPlaques nues Ou 115mm×90mm×40mm Boîtier en plastique |
|
AQMD6010BLS |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
12A/10A |
6A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
136mm×82mm×45mm |
|
AQMD6010BLS-A (485Isolation, mise à niveau des terminaux) et |
||||||
|
AQMD6010BLS-A1 (485isolement/Protection contre la surchauffe/Détection de tension/Grand moment de démarrage) et |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6010BLS-B2 (485Protection/Protection contre la surchauffe/Détection de tension/Grand moment de démarrage. Le matériau principal est fabriqué à la maison original) et |
12V-60W 24V-170W 36V-250W 48V-335W 60V-420W |
20A |
6A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
136mm×82mm×45mm |
|
12A |
||||||
|
AQMD6015BLS-A1 (485isolement/Protection contre la surchauffe/Détection de tension/Grand moment de démarrage) et |
12V-90W 24V-250W 36V-370W 48V-500W 60V-630W |
30A |
6A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
136mm×82mm×45mm |
|
20A |
||||||
|
AQMD6020BLS (485isolement) et |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
6A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
160mm×96mm×55mm |
|
AQMD6030BLS (485isolement) et |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
178mm×108mm×68mm Boîtier en alliage d'aluminium |
|
AQMD6030BLS-A1 (485isolement/Protection contre la surchauffe/Détection de tension/Grand moment de démarrage) et |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
50A |
20A |
Apporter votre propre |
Unique/DoublePotentiomètres,0~3.3/5/10VSignaux analogiques,0/3.3/5/24VNiveau logique,InterrupteursLes touches,PWM, impulsions, fréquence、RS485 |
178mm×108mm×68mm Boîtier en alliage d'aluminium |
|
35A |
||||||
|
AQMD6020BLS-P (Programmable) et |
12V-100W 24V-270W 36V-400W 48V-540W 60V-670W |
20A/16A |
20A |
Apporter votre propre |
RS485Processus personnalisé |
160mm×96mm×55mm |
|
AQMD6030BLS-P (485Isolé, programmable) et |
12V-180W 24V-500W 36V-750W 48V-1000W 60V-1250W |
35A/30A |
20A |
Apporter votre propre |
RS485Processus personnalisé |
178mm×108mm×68mm Boîtier en alliage d'aluminium |
Formulaire de contact
Adresse: 4 - 1 - 1333, place internationale de Dongli, pont de Yima, secteur de Chenghua, Chengdu
Téléphone:
Boîte aux lettres: hejingyb@126.com
Adresse Web: www.akelc.com
Catégorie: produits standardProduit similaire Recommander