-
Courriel
457695147@qq.com,825153992@qq.com
- Téléphone
-
Adresse
No.4-1-1733 place internationale de Dongli, pont de Yuma, secteur de Chengdu, Chengdu
Catégories de produits
Chengdu AIC Electronic Technology Co., Ltd

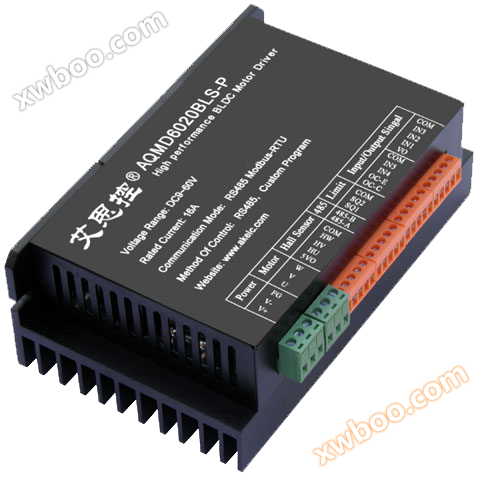
Pilote de moteur brushless aqmd6010bls - B2 DC
NégociableMise à jour sur07/28
- Modèle
- Nature du fabricant
- producteurs
- Catégorie de produit
- Lieu d'origine
Vue d'ensemble
Pilote de moteur brushless aqmd6010bls - B2 DC
Détails du produit

Caractéristiques fonctionnelles
Tension de soutien9V~60V; courant de sortie nominal10A, courant de sortie maximal20A
Prise en charge du réglage du rapport cyclique de la vitesse (régulation de la pression), du contrôle du couple (stabilisation de l'écoulement), du contrôle de la vitesse en boucle fermée (stabilisation de la vitesse), de la position en boucle fermée
Contrôle (angle, contrôle de distance) plusieurs façons de régler la vitesse
Potentiomètre de soutien, signal analogique, niveau logique, quantité de commutation,PWMFréquence, impulsions,RS485Plusieurs pertes
Signal d'entrée
Prise en charge de la configuration de la plage de tension du signal analogique avec la configuration de tension de niveau logique, le signal analogique peut prendre en charge0~3.3/5/10VEtc.
Plage de tension, niveau logique peut soutenir0/3.3/5/12/24VIsovoltage; Support de l'ajustement de linéarité du signal analogique et de la logique
Configuration du seuil de niveau de séquence
SoutienRS485Communication Multi - machine, supportMODBUS-RTUProtocole de communication, pratique pour plusieurs contrôleurs (tels quePLC) et
Contrôle de la communication, support de la protection contre les interruptions de communication
485 Isolation des communications (-AxParagraphe)/ 485Protection de tension de mode commun (-BxParagraphe)
Prise en charge du temps tampon de décélération et du contrôle de l'accélération de décélération, peut automatiquement décélérer et positionner avec précision dans la course spécifiée
Courant moteurPIDContrôle de régulation, démarrage maximal/Courant de charge, courant de freinage (frein) configurable séparément
Supporte la surveillance de la température interne du conducteur, peut être configuré pour la température de protection contre la surchauffe
Support de la surveillance de la tension d'alimentation du conducteur, peut être configuré pour la surtension/Valeurs de surveillance de l'arrêt de sous - tension
Prise en charge de la sortie de flux multiple, peut produire un grand moment lors du démarrage, de grandes charges
Prend en charge les limites de surcharge du moteur et les arrêts de blocage, ainsi que la surveillance instantanée du courant élevé pour empêcher les surintensités d'endommager le moteur ou le conducteur
Résistance de frein haute puissance intégrée disponible6ACourant de freinage constant
Soutenir l'apprentissage de l'ordre de phase du moteur, protection contre les erreurs Hall, alarme de défaut
Support de la limite d'inversion positive du moteur, peut être externe à deux interrupteurs de limite pour l'inversion positive et la limite d'inversion respectivement
Soutenir la mesure de la vitesse du moteur, soutenir la détection de blocage du moteur/Arrêt de la limite de blocage
18kHzDePWMFréquence, réglage de la vitesse du moteur aucunPWMClameur
Extrêmement petitePWMZone morte, seulement0.5us,PWMPortée effective0,1% ~ 100%
Toutes les interfacesESDProtection, adaptable aux environnements complexes sur site
UtilisationARM Cortex-M3@72MHzProcesseur
Sous - séries de produits
|
Nom de la Sous - série |
Modèle |
Caractéristiques |
|
Modèle standard |
AQMD6010BLS-A1 |
485 isolé |
|
Section économique |
AQMD6010BLS-A2 |
485 isolé, faible coût |
|
Section de base |
AQMD6010BLS-B2 |
Faible coût |
Remarque: les modèles économiques et de base doivent être personnalisés.
Résumé des principes
Ce pilote utilise une technologie de détection précise de courant moteur de pointeFonctionnement, moteur brushless sensoriel auto - mesure de vitesse, moteur brushless sensoriel tournant
Détection de position, technologie de freinage à courant constant (ou freinage) à courant régénératif et puissantePIDTechnologie de régulation pour un contrôle parfait de l'électricité
Inversion positive, commutation et freinage, régulation en temps réel du courant de sortie pour éviter les surintensités, contrôle précis de la vitesse du moteur et de la position de rotation,
Le temps de réponse du moteur est court et la force de réaction est faible.
Contrôle moteur plus décélération
Mode de démarrage en douceur avec réglage automatique du courant, contrôle automatique de l'accélération, le moteur peut démarrer rapidement et en douceur avec peu de force de réaction. Branches
Maintenir une configuration de temps de décélération et d'accélération de décélération.
Contrôle du frein moteur (frein)
Mode de freinage de consommation d'énergie avec réglage automatique du courant, le temps de freinage du moteur est court sans choc intense. Soutenir la distribution de courant de freinage
Placer.
Commande de commutation du moteur
Le processus de commutation de l'inversion positive du moteur est contrôlé à l'intérieur du conducteur, qui effectue automatiquement la décélération, le freinage en douceur, le contrôle de démarrage en douceur, quel que soit le
La fréquence avec laquelle le signal de commutation change ne cause aucun dommage au conducteur ou au moteur.
Contrôle de vitesse stable du moteur
Détection de la vitesse de rotation et de la position de rotation par signal Hall, en utilisantPIDAlgorithme de régulation pour le contrôle en boucle fermée, soutenir la vitesse en boucle fermée
Contrôle et temps- Oui.Position boucle fermée contrôle deux algorithmes de contrôle de vitesse stationnaire. La méthode de boucle fermée de vitesse a le contrôle lisse et à haute vitesse de vitesse
Caractéristiques de l'overtuning petit, mais à basse vitesse peut - être le contrôle de la vitesse n'est pas lisse; Le temps- Oui.Position Mode de contrôle en boucle fermée adapté à plusieurs entraînements
L'exigence de commande pour la commande de plusieurs moteurs tournant le même angle dans le même temps convient également à la commande à très basse vitesse.
Contrôle de la position du moteur
Détection de la position de rotation par signal Hall, en utilisantPIDAlgorithme de régulation pour le contrôle en boucle fermée de la position, en utilisant la résistance de freinage
La ligne ralentit. La position de rotation du moteur est verrouillée par l'alimentation électrique avec un certain courant à travers la bobine du moteur.
Contrôle du couple moteur
En raison de la relation linéaire approximative entre le couple du moteur et la taille du courant, ce pilote utilise un contrôle de sortie à courant constant pour réaliser l'électricité
Contrôle du couple machine, l'utilisateur réalise le contrôle de la taille du couple moteur en ajustant la taille du courant de sortie.
Protection contre la surcharge et le blocage du moteur
Lorsque le moteur est surchargé, le conducteur limitera la sortie de courant, protégeant efficacement le moteur; Lorsque le moteur est bloqué, le conducteur peut détecter la forme
État et freinage du moteur.
Suppression des interférences internes
Pour garantir la précision de la mesure du courant de boucle du moteur, atténuation et consommation par interférence, transitoires entre le circuit d'entraînement et le circuit de commande
La suppression des interférences est couplée de manière à garantir efficacement que le circuit de commande n'est pas affecté par les interférences du circuit d'entraînement.
Suppression des interférences externes
UtilisationESDDispositifs de protection et circuits de décharge électrostatique pour effectuer toutes les interfacesESDProtection contre les interférences extérieures et donc
Faire fonctionner le circuit interne de manière stable et protéger les dispositifs internes contre les chocs électrostatiques transitoires à haute tension appliqués à l'interface.
Paramètres techniques
| Projets | Paramètres |
|---|---|
| Tension d'entrée d'alimentation |
DC 9V~60V |
| Courant de sortie nominal | 10A |
| Courant de sortie maximal |
20A(sortie de flux multiple)
12A(sortie non doublée)
|
| Courant de freinage doux maximal | 6A |
| Plage de réglage du courant de coupure de surintensité instantanée | 0~30A |
| Nombre de canaux de sortie | Une seule voie |
| Multiple de flux multiple plage réglable | 1,00 ~ 2,00 |
| Plage réglable de temps de flux multiple | 0.1S~99.9S |
| Gamme de signaux analogiques à extrémité unique | Tout dans la gamme 0 ~ 10v, 0 ~ 3.3V, 0 ~ 5V, 0 ~ 10v, 1 ~ 4.2v, etc. |
| Gamme de signaux analogiques différentiels | -3.3V~3.3V, La plage de tension peut être configurée comme - 2V ~ + 2V |
| Gamme de tension de niveau logique | Tout dans la gamme 0 ~ 24V, LVTTL, TTL, hvttl, PLC, etc. |
| Gamme de paramètres de communication RS485 | Débit en bauds 1200 ~ 115200bps, bits de données 8, support odd + 1, pair + 1, aucun contrôle + 1, aucun contrôle + 2 bits d'arrêt |
| Situation du support Modbus | Prise en charge de Modbus - RTU, prise en charge des codes fonctionnels 03h, 06h, 10h, plage d'adresses esclave configurable de 1 à 128, prise en charge de la diffusion |
| Résolution de détection de courant | 0.01A |
| Précision du contrôle du courant constant | 0.02A |
| Gamme de réglage de vitesse de rapport cyclique | - 100,0% à 0,0% à 100,0% |
| Gamme de régulation du contrôle de la vitesse stable | -3276.8Hz~3276.7Hz |
| Plage de réglage du contrôle de position | - 2147483648 à 2147483647 |
| Plage de régulation du contrôle de couple | 0~20.0A |
| Contrôle des limites | Soutien; Limite de commutateur à deux limites ou bit de délai de blocage peut être externe |
| Démarrage en douceur / freinage en douceur | Soutien; Démarrage, freinage et réglage à courant limité plus temps de décélération et accélération |
| Protection contre les surintensités / blocages | Soutien; Sortie de flux de délai de surintensité; Arrêt possible en cas de blocage |
| Protection contre le retour de puissance | Soutien; Built - in 20A fusible de fusible de vitesse de fusion de retour de protection |
| Protection contre les courts - circuits de sortie | Fusible à fusion rapide 20A intégré |
| Temps d'action de freinage | Freinage doux habituellement 0.1s ~ 0.3s |
| Température de fonctionnement de la carte mère | - 25 ℃ ~ 80 ℃ |
| Dimensions extérieures | 13.6cm×8.2cm×4.5cm |
Définition des dimensions

Drive taille comme image1.1 montré. Les dimensions sont de 13,6 cm × 8,2 cm × 4,5 cm. L'ouverture du trou de montage est de 4 mm, l'installationLa distance du Centre du trou au côté est6mm。
Remarque: le câblage de l'alimentation ou de l'interface du moteur ne doit jamais être couplé à des potentiomètres, des limites ou des interfaces de communication, sinon vous risquez de brûler des parties de l'unité de commande. La terre d'alimentation ou la terre du signal de commande ne doit pas non plus être connectée au boîtier, sinon le fonctionnement du pilote peut être instable. S'il y a des conditions, le boîtier se connecte à la terre
Configuration du commutateur de numérotation
1. Configuration des moyens de contrôle
| SW1-SW7 | SW8 | Mode de contrôle |
|---|---|---|
| Arbitraire | OFF | Mode de contrôle du signal numérique / analogique |
| De l'adresse de la machine | ON | 485 moyens de contrôle des communications |
2, sélection de la source du signal
| SW4 | SW5 | SW8 | Source du signal |
|---|---|---|---|
| OFF | OFF | OFF | Potentiomètres |
| ON | OFF | OFF | Signaux analogiques |
| OFF | ON | OFF | PWM / impulsion / fréquence |
| ON | ON | OFF | Programme intégré |
3. Configuration du courant nominal du moteur
| SW1-SW3 | SW4-SW7 | SW8 | Valeur de courant nominale du moteur |
|---|---|---|---|
| OFF OFF OFF | Arbitraire | OFF | Utilisation485 Courant nominal configuré, 8.4 Par défautA |
| ON OFF OFF | Arbitraire | OFF | 1A |
| OFF ON OFF | Arbitraire | OFF | 2A |
| ON ON OFF | Arbitraire | OFF | 3A |
| OFF OFF ON | Arbitraire | OFF | 5A |
| ON OFF ON | Arbitraire | OFF | 6A |
| OFF ON ON | Arbitraire | OFF | 8A |
| ON ON ON | Arbitraire | OFF | 10A |
4. Configuration du mode de fonctionnement
| SW4-SW5 | SW6-SW7 | SW8 | Mode de régulation de la vitesse |
|---|---|---|---|
| Pas en même temps pour on | OFF OFF | OFF | Régulation du rapport cyclique |
| ON OFF | OFF |
Contrôle de moment |
|
| OFF ON | OFF | Contrôle de la vitesse en boucle fermée | |
| ON ON | OFF | Position contrôle en boucle fermée | |
| En même temps pour on | OFF OFF | OFF | Apprentissage moteur |
| ON OFF | OFF | Itinéraire d'apprentissage | |
| OFF ON | OFF | Contrôle de vitesse prédéfini | |
| ON ON | OFF | Réservé |
Exemple de méthode de jonction typique
1. Méthode de connexion pour le rapport cyclique de potentiomètre unique / contrôle tachymétrique de régulation de vitesse en boucle fermée

Le processus de fonctionnement de la régulation de la vitesse à l'aide du potentiomètre est le suivant: appuyez sur B1, le moteur tourne positivement, utilisez le potentiomètre pour régler la vitesse; B1 rebondit et le moteur s'arrête; Lorsque le moteur s'arrête après une limite de rotation positive, appuyez à nouveau sur B1 pour annuler; Appuyez sur B2, le moteur est inversé, utilisez un potentiomètre pour régler la vitesse; B2 rebondit et le moteur s'arrête; Lorsque la limite est inversée, le moteur s'arrête et appuyez à nouveau sur B2 sans effet.
2. Double potentiomètre Rapport cyclique / méthode de régulation de vitesse en boucle fermée

Ce double potentiomètre de mise à la terre peut être divisé en contrôle indépendant et contrôle coopératif, lorsque pour le contrôle indépendant, l'inversion positive du moteur régule la vitesse séparément, par l'intermédiaire d'un interrupteur pour contrôler l'activation du moteur et la commutation du sens de rotation du moteur, par l'intermédiaire d'un interrupteur de fin de course pour inverser la limite positive; Lorsque les rapports sont commandés en synergie, la tension du potentiomètre 2 est la tension de référence qui régule les tensions in1 et in2 pour le réglage de la vitesse et de la direction du moteur.
3. Rapport cyclique du signal PWM monopuce / méthode de régulation de vitesse en boucle fermée

Le processus de fonctionnement de cette méthode de connexion est le suivant: alimentation de la machine à puce unique mise à la terre du port com du module d'entraînement; Sortie du PWM de la machine à puce unique in1 pour le réglage de la vitesse; IN2 et IN3 sont connectés aux deux io du monobloc, qui commandent l'inversion positive du moteur et le freinage d'urgence.
4. Méthode de connexion pour le contrôle de position de signal d'impulsion de machine à puce unique

Le processus de fonctionnement de cette méthode de connexion est le suivant: alimentation de la machine à puce unique mise à la terre du port com du module d'entraînement; In1 est relié à io1 de la machine monopuce pour déterminer le nombre d'impulsions pour la commande de position du moteur; Vo est connecté à IO0 de la machine monopuce pour compléter le contrôle du signal; IN2 et IN3 sont connectés aux deux io du monobloc, qui commandent l'inversion positive du moteur et le freinage d'urgence. Remarque: la sortie vo est au niveau logique de 3,3 V, si la machine à puce unique n'accepte pas le niveau logique de 3,3 V, elle doit être convertie au niveau logique de 5 v.
5. Méthode de connexion pour la régulation du rapport cyclique du signal analogique PLC

Le processus de fonctionnement de cette méthode de connexion est: in1 se connecte au port Ao du PLC pour le réglage de la vitesse; IN2 avec Y2 du PLC, contrôle de la rotation positive du moteur; IN3 connexion Y1 avec PLC, commande l'inversion du moteur.
6. Méthode de connexion pour le contrôle de position du signal d'impulsion PLC

Le processus de travail de cette méthode de connexion est: in1 est connecté à y3 du PLC pour déterminer le nombre d'impulsions pour le contrôle de la position du moteur; IN2 et IN3 sont reliés aux deux io du monobloc, qui contrôlent la direction du moteur et le freinage d'urgence; Vo série de 240 Ω de résistance après un couplage optique indirect avec com, sortie de couplage optique à + 24V et X1 du PLC pour la rétroaction du signal de finition au PLC.
7.485 méthode de connexion pour le contrôle Multi - machine de communication

La ligne de communication 485 de chaque Driver est connectée en parallèle à la manière de a - a, B - B, suivie d'une station maître 485 qui fonctionne indépendamment pour chaque Driver via l'adresse esclave configurée par le driver. L'adresse de chaque configuration de disque doit être unique et ne doit pas être dupliquée avec d'autres disques.
Livré avec: aqmdxxxxbls Series Motor Driver Type de référence

Produit similaire Recommander