-
Courriel
457695147@qq.com,825153992@qq.com
- Téléphone
-
Adresse
No.4-1-1733 place internationale de Dongli, pont de Yuma, secteur de Chengdu, Chengdu
Catégories de produits
Chengdu AIC Electronic Technology Co., Ltd

Aqmd3610ns - B2 pilote de moteur à brosse DC
NégociableMise à jour sur07/28
- Modèle
- Nature du fabricant
- producteurs
- Catégorie de produit
- Lieu d'origine
Vue d'ensemble
Aqmd3610ns - B2 pilote de moteur à brosse DC
Détails du produit

Utilisant la technologie de pointe de détection précise du courant de boucle du moteur, la technologie d'auto - détection de la vitesse de rotation du moteur à courant continu brossé, la technologie de freinage à courant constant (ou freinage) à courant régénératif et la puissante technologie de régulation PID, les entraînements de moteur de la série aqmd - ns contrôlent parfaitement le démarrage du moteur, le freinage (freinage), le processus de commutation et la protection contre les blocages. Le temps de réponse du moteur est court et la force de réaction est faible; La surveillance en temps réel du courant de sortie empêche les surintensités et protège efficacement les moteurs et les entraînements.
Caractéristiques fonctionnelles
| ◆ plage de tension 9 ~ 36V, courant de charge maximal 10A (non - doubleur) / 20A (doubleur), courant nominal 8a; |
| ◆ potentiomètre simple / double, signal analogique 0 ~ 10v avec niveau TTL, PWM, - 5V ~ + signal analogique différentiel 5V ou signaux d'entrée multiples RS485; |
| ◆ régulation de vitesse PWM (régulation de pression), contrôle de couple (flux constant), générateur de vitesse auto - mesuré / externe régulation de vitesse en boucle fermée (vitesse constante) Plusieurs méthodes de régulation de vitesse; |
| ◆ régulation PID du courant du moteur, le courant de charge / freinage maximal peut être configuré, le temps de démarrage / freinage / commutation du moteur est court et la force d'impact est faible; |
| ◆ réglage bidirectionnel de la vitesse d'inversion positive, peut prérégler la vitesse positive / d'inversion et la stocker, contrôler le démarrage et l'arrêt et la direction via l'interrupteur / bouton - poussoir; |
| ◆ deux interrupteurs de limite externes peuvent inverser la limite positive; |
| ◆ surcharge du moteur et limitation de blocage, empêcher la surintensité d'endommager le moteur, soutenir l'arrêt de la limite de blocage; |
| ◆ 485 protection de tension de mode commun, support de communication multisite RS485, support du Protocole Modbus - RTU, pratique pour le contrôle de nombreux types de contrôleurs (tels que monopuce, PC ou PLC), support de communication interruption stop protection; |
| ◆ fréquence PWM de 18khz, réglage de la vitesse du moteur sans bruit PWM; |
| ◆ très petite zone morte PWM, seulement 0,5 US, plage effective PWM 0,1% ~ 99,9%; |
| ◆ protection ESD complète d'interface, peut s'adapter à l'environnement complexe de site- Oui. |
| ◆ utilisez un grand boîtier de radiateur en alliage d'aluminium épaissi, bon effet de dissipation de chaleur- Oui. |
Résumé des principes
Ce pilote utilise la technologie de détection précise de courant de boucle de moteur de pointe, la technologie d'auto - détection de vitesse de rotation de moteur à courant continu brossé, la technologie de freinage à courant constant (ou freinage) à courant régénératif et la technologie de régulation PID puissante pour contrôler parfaitement le démarrage du moteur, le freinage (freinage) et le contrôle de commutation et la protection contre le blocage, le temps de réponse du moteur est court et la force de réaction est faible, la régulation en temps réel du courant de sortie empêche la surintensité et protège efficacement le moteur et le pilote.
| Contrôle de démarrage du moteur:Mode de démarrage en douceur avec réglage automatique du courant, le moteur démarre rapidement et sans forte secousse de recul. Prend en charge la configuration du temps de décélération. |
| Contrôle du frein moteur:Mode de freinage de consommation d'énergie avec réglage automatique du courant, le temps de freinage du moteur est court sans choc intense. Prend en charge la configuration du temps de freinage. |
| Commande de commutation du moteur:Le processus de commutation d'inversion positive du moteur est contrôlé à l'intérieur par le conducteur, qui effectue automatiquement un freinage en douceur, un contrôle de démarrage en douceur, peu importe la fréquence du changement de signal de commutation, il ne causera pas de dommages au conducteur ou au moteur. |
| Contrôle du couple moteur:Le contrôle de la taille du couple moteur est réalisé en ajustant la taille du courant de sortie. |
| Contrôle de vitesse stationnaire auto - mesuré du moteur:La vitesse de rotation du moteur est mesurée indirectement par la mesure de la fréquence de fluctuation du courant du moteur, en utilisant la régulation PID pour atteindre une vitesse stable. |
| Protection contre la surcharge et le blocage du moteur:Lorsque le moteur est surchargé, le conducteur limitera la sortie de courant, protégeant efficacement le moteur; Lorsque le moteur est bloqué, le conducteur peut détecter cet état et freiner le moteur. |
| Suppression des interférences internes:Le couplage entre le circuit d'entraînement et le circuit de commande par la consommation d'interférence, la suppression des interférences transitoires peut garantir efficacement que le circuit de commande n'est pas affecté par les interférences du circuit d'entraînement. |
| Suppression des interférences externes:Utilisez des dispositifs de protection ESD et des circuits de décharge électrostatique pour protéger toutes les interfaces ESD, de sorte que les circuits internes fonctionnent de manière stable et protègent les dispositifs internes contre les chocs électrostatiques transitoires à haute tension ajoutés à l'interface. |
Paramètres techniques

Présentation des produits

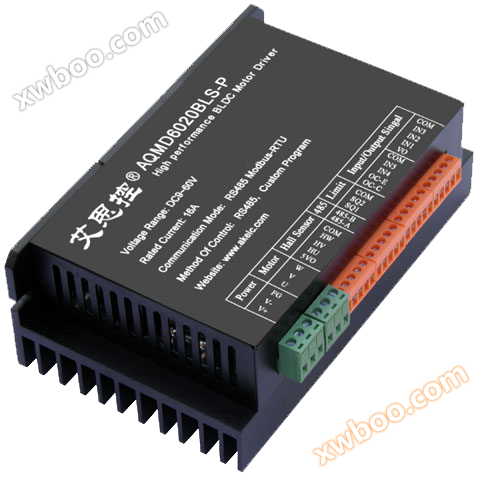
Avant du Driver

L'arrière du drive

Configuration du commutateur de numérotation
1. Configuration des moyens de contrôle

2. Configuration du courant nominal du moteur

3. Configuration de la méthode de régulation de vitesse

4. Configuration du temps de blocage

Utilisation typique
1. Méthode de connexion pour le contrôle tachymétrique du rapport cyclique du potentiomètre unique

Lorsque vous utilisez le potentiomètre pour régler la vitesse, vous devez configurer le mode de déclenchement en mode de commande, le processus de travail est le suivant: interrupteur K1 fermé, le moteur tourne positivement, utilisez le potentiomètre pour régler la vitesse; K1 est déconnecté et le moteur est arrêté; Lorsque le moteur s'arrête après une limite de rotation positive, la refermeture K1 est invalidée; K2 fermé, le moteur est inversé, la vitesse est réglée à l'aide d'un potentiomètre; K2 est déconnecté et le moteur est arrêté; Lorsque la limite est inversée, le moteur s'arrête et la refermeture K2 n'est pas effective.
2. Méthode de réglage de vitesse PWM pour machine à puce unique

Cette méthode de connexion permet de régler la vitesse du moteur par un signal PWM monopuce: L'alimentation de la machine monopuce est mise à la terre sur le port com du module d'entraînement; Sortie du PWM de la machine à puce unique in1 pour le réglage de la vitesse; IN2 et IN3 sont connectés aux deux io de la monopuce et commandent l'inversion positive du moteur.
3. PLC analogique tension PWM méthode de régulation de vitesse

Cette méthode de mise à la masse permet de régler la vitesse du moteur par simulation PLC, de Commuter le sens de rotation du moteur par relais / Transistor et d'inverser les limites positivement par l'intermédiaire d'un interrupteur de fin de course. Lorsque la grandeur analogique Ao Voltage vaut 0v, le moteur s'arrête; Lorsque la valeur de la tension Ao est de 0 à 10 V, le rapport cyclique de sortie est proportionnel à la valeur de la tension ao.
4. Méthode de régulation de vitesse à double potentiomètre

Cette méthode de mise à la terre peut réaliser l'utilisation d'un potentiomètre pour l'inversion positive du moteur pour régler la vitesse séparément, par l'intermédiaire d'un interrupteur pour contrôler l'activation du moteur et la commutation du sens de rotation du moteur, par l'intermédiaire d'un interrupteur de fin de course pour l'inversion positive des limites.
5. Méthode d'assemblage pour le contrôle auto - assuré de la vitesse d'inversion positive prédéfinie

Le processus de fonctionnement de cette commande de contact auto - entretenue est: cliquez sur B1, le moteur tourne, cliquez sur B3 ou jusqu'à ce que l'interrupteur de fin de course positive déclenche le moteur pour arrêter, vous pouvez également cliquer sur B2 pour que le moteur s'inverse; Appuyez sur B2, le moteur est inversé, appuyez sur B3 ou jusqu'à ce que l'inverseur de fin de course déclenche le moteur pour arrêter, vous pouvez également appuyer sur B1 pour faire tourner le moteur; B3 pour forcer l'arrêt des touches. Pendant le mouvement, le moteur peut être arrêté en appuyant sur la touche d'arrêt forcé B3, que le moteur soit en marche ou en marche arrière.
Si les perturbations environnementales sont importantes, une capacité de 104 peut être connectée en parallèle entre ai1 et com et Ai2 et com. Si vous utilisez une batterie pour alimenter le lecteur, il est recommandé de mettre en série un fusible de 10A sur l'interface d'alimentation.
6.485 jonction pour le contrôle multisite

La ligne de communication 485 de chaque Driver est connectée en parallèle à la manière de a - a, B - B, suivie d'une station maître 485 qui fonctionne indépendamment pour chaque Driver via l'adresse esclave configurée par le driver. L'adresse de chaque configuration de disque doit être unique et ne doit pas être dupliquée avec d'autres disques.
Exemple de programme
Fournit des exemples de programmes pour PC (avec le code source) qui peuvent être utilisés pour configurer les paramètres, déboguer les moteurs ou le développement secondaire.

Fonctions spéciales:Pour les moteurs de forte puissance (généralement au - dessus du courant à vide de 0,5 a), aucun dispositif tachymétrique n'est nécessaire, cet entraînement permet de mesurer directement la fréquence de commutation du commutateur du moteur. La fréquence de commutation divisée par le nombre de conversions d'un tour du moteur et multipliée par 60 correspond à la vitesse de rotation du moteur (vitesse du moteur = 60 * fréquence de commutation / nombre de conversions d'un tour du moteur). Basé sur la fonction d'auto - mesure de la vitesse, ce pilote peut réaliser le jugement de blocage et la fonction de vitesse stationnaire (c'est - à - dire que les changements de charge provoquent des changements de vitesse de rotation, le pilote ajustera automatiquement la vitesse de rotation à la vitesse de rotation précédente).

Définition des dimensions

Référence du type de sélection

Formulaire de contact
Adresse: 4 - 1 - 1733, place internationale de Dongli, pont de Yima, quartier de Chenghua, Chengdu
Téléphone: \ \ \ 3483982592
Boîte aux lettres: hejingyb@126.com
Adresse Web: www.akelc.com
Lien d'achat Alibaba:https://detail.1688.com/offer/.html?spm=a26286.8251493.description.2.221425b2yEBp4J
Produit similaire Recommander