09,29,2026 12vues
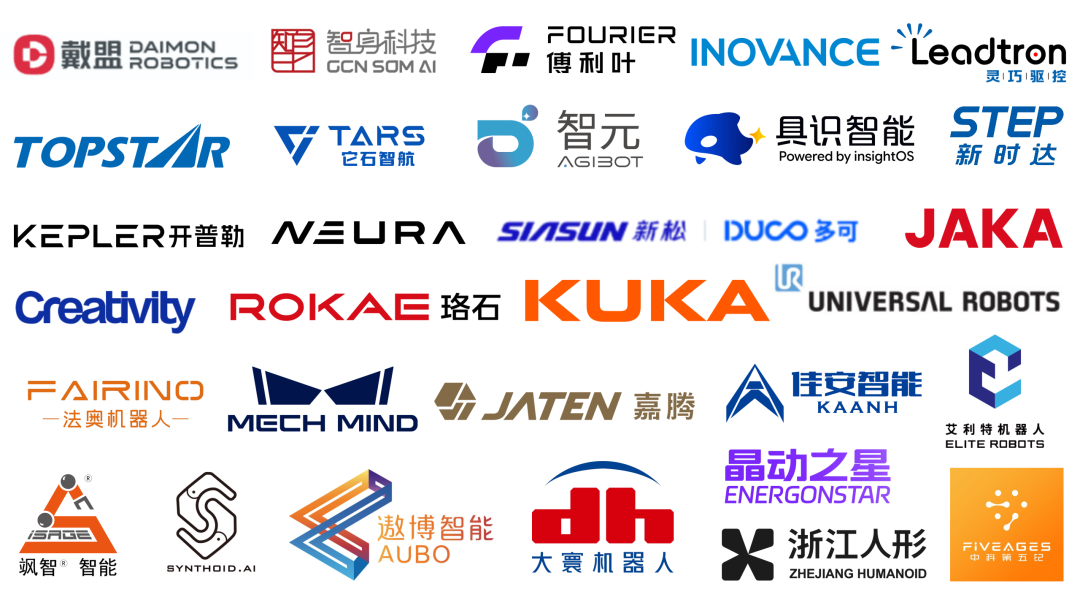
Forme humaineRobotsAgrégation de résultats de pointe

(les logos ci - dessus ne sont pas classés)
Shanghai Fourier Smart Technology Co., Ltd
8.1H-A001
Le grw est un robot interactif assisté de nouvelle génération développé par Fourier pour des scénarios d'assistance aux charges lourdes tels que la rééducation, les soins infirmiers, la logistique d'entreposage et la fabrication légère. S'appuyant sur une plate - forme mobile à roues et une architecture Collaborative à deux bras, grw peut effectuer de manière autonome la navigation de positionnement, les opérations de précision et les interactions de sécurité, en effectuant des tâches de manutention, de livraison, de déplacement et d'assistance en force. Les deux bras modulaires prennent en charge une grande variété d'outils d'exécution d'extrémité pour une commutation rapide, répondant aux besoins d'expansion flexible dans différents scénarios.
Shenzhen Huichuan Technology Co., Ltd
8.1H-A001
Le produit hsichuan Wheel Humanoid H1 est un produit de robot Humanoïde à roues, doté d'une adaptation environnementale élevée, d'une adaptation spatiale flexible, d'une conception matérielle fiable, d'une grande capacité motrice, d'une capacité de perception et d'interaction. Il convient aux robots humanoïdes de travail universels dans l'industrie, les vêtements commerciaux, le comptage, la recherche scientifique, l'éducation et d'autres scénarios.
Shanghai Kepler Robotics Co., Ltd
8.1H-A001
Le Kepler K2 Hornet est un robot Humanoïde conçu pour les scènes industrielles, doté de capacités tout - en - un de « perception - décision - exécution » pour effectuer plusieurs types de tâches dans des environnements complexes. Une autonomie ultra - longue de « 1 heure de charge, 8 heures de séchage simultané» et une grande capacité de charge de 30 kg ont été atteintes avec les deux bras.
Shanghai tishi Zhi Hang Technology Co., Ltd
8.1H-A001
Awe3.7 solution robotique de connexion de harnais de câblage automobile intelligente à grande échelle, orientée vers le chargement, le câblage, la connexion et d'autres liens de fabrication flexibles de haute précision dans l'usine de harnais de câblage automobile.
Pilotez le travail collaboratif du robot avec le modèle awe3.7 Smart large, couvrant des tâches continues extrêmement longues et complexes. Le Protocole permet des opérations submillimétriques grâce au paradigme de données Human Centric, à la perception multimodale et au contrôle continu de haute précision, et prend en charge la dégradation anormale, la reprogrammation des tâches et la synergie Multi - machines. Par rapport aux méthodes traditionnelles de production de faisceaux de câbles qui dépendent fortement de la main - d'œuvre, il présente les avantages d'une haute précision, d'un fonctionnement continu et d'un atterrissage à l'échelle.
Shanghai connaissance technologie intelligente Co., Ltd
8.1H-A001
Insightos Semantic est un système d'agents sémantiques intelligents pour des scénarios personnalisés. Il connecte sémantiquement les ontologies robotiques, les environnements, les tâches, les compétences et l'expérience opérationnelle, transformant les exigences du langage naturel en tâches que les robots peuvent effectuer et traversant la boucle fermée complète de la compréhension, de la planification, de l'exécution et de l'évolution. Insightos Semantic prend en charge des scénarios tels que la livraison en entrepôt, la manutention de palettisation, les pipelines collaboratifs Multi - machines, l'inspection de tournées chronométrées et d'autres, et peut connecter de nombreuses ontologies telles que des robots humanoïdes, des robots à quatre pattes, des bras robotisés et des robots mobiles.
Technologie zhishi (Beijing) Co., Ltd
8.1H-A001
Lanthane en acier L1 / lanthane en acier L1 - W
Steel Thunder L1 est un robot quadrupède bionique de 15 kg spécialement conçu pour les applications spécialisées et industrielles, le seul chien robot de l'industrie capable de réaliser un saut arrière de 720 degrés. Utilisant l'algorithme de contrôle de mouvement d'apprentissage intensif d'ai avec le système de puissance fort, la vitesse maximale de 3,7 M / s, peut réaliser la prise de décision intelligente et l'auto - équilibrage dans les routes de montagne, les ruines, le sable et d'autres terrains complexes; Supporte une charge de 8 kg, une autonomie de 120 minutes; Soutenir les utilisateurs à travers des interfaces standardisées, le développement flexible et intégré, aider les scénarios Multi - industries.
Marteau en cuivre M1
Le Marteau en cuivre M1 présente les avantages d'un poids mort léger, d'une grande charge, d'une longue endurance, d'une forte protection, d'un mouvement flexible et stable, d'une vitesse de déplacement pouvant atteindre 6 à 8 M / S. Modèle de mouvement d'apprentissage par renforcement intégré, avec ses propres capacités de résistance aux chocs, de résistance aux perturbations, d'auto - récupération des chutes, d'adaptation dynamique, etc., peut s'adapter de manière autonome à toutes sortes de conditions routières de terrain; Fournit une riche Interface d'alimentation et de communication pour répondre aux besoins des applications telles que les patrouilles de sécurité, les patrouilles électriques, le transport logistique, l'élimination des tâches, la recherche et le sauvetage du personnel.
Technologie Cie., Ltd de conduite intelligente de Shenzhen
8.1H-A001
DH116
La série dh116 de la main de dextérité à cinq doigts est la deuxième génération de la main de dextérité à cinq doigts développée par Shenzhen dexterity Drive Technology Co., Ltd.
La série dh116 de la main agile est entraînée par un moteur à coupelle creuse sans balai, un système de transmission à vis sans fin, un total de 11 degrés de liberté, un poids mort de 545g, peut être configuré avec le bout des doigts, un capteur tactile palmaire, peut détecter la Force normale, la force tangentielle, la direction de la force tangentielle et d'autres informations tactiles de force multidimensionnelle.
DH116S
La série de mains agiles dh116s est une main Agile extrêmement légère et mince adaptée aux robots humanoïdes de petite et moyenne taille par Shenzhen dexterity Drive Technology Co., Ltd.
La série dh116s de la main Agile utilise la transmission à vis sans fin, dans un espace extrême de 147,54 * 73,53 * 26,35 mm de contenu de 11 degrés de liberté, 6 degrés de liberté active de conception, en utilisant un haut rendement d'auto - étude, un couple élevé, un module de moteur à coupelle creuse sans balai à faible élévation de température, un entraînement tout - en - un à haute densité de puissance, un codeur miniature de haute précision et de haute réponse, un capteur tactile multimodal configurable à cinq doigts et paume.
DH116P
La série dh116p de la main de dextérité à cinq doigts est la deuxième génération de la version de production de la main de dextérité à cinq doigts développée par Shenzhen dexterity Drive Technology Co., Ltd. Cette série est entraînée par un moteur à coupelle creuse sans balai, un système de transmission à vis sans fin, un total de 11 degrés de liberté, un poids propre de 490g, peut être configuré avec le bout des doigts, un capteur tactile palmaire, peut détecter la Force normale, la force tangentielle, la direction de la force tangentielle et d'autres informations tactiles multidimensionnelles.
Moteur à coupelle creuse série ect
Paramètres techniques:
· taille du Siège:Φ12、Φ16、Φ22、Φ30
· couple nominal:4.2mNm à 92mNm
· couple maximal:18.6mNm à 1935mNm
Proposition de valeur:
·Ultra haute densité de couple
·Fonctionnement plus stable
·Augmentation de température plus basse
·Plus petit volume
Iegd Mini servo cylindre
Paramètres techniques:
· poussée maximale:50N ~ 400N
· vitesse à vide:8 mm/s à 120 mm/s
· précision de positionnement répétée:±0.002mm
Proposition de valeur: petit volume, explosion élevée, contrôle de précision micron, contrôle d'entraînement tout - en - un.
Driver tout - en - un
Faits saillants du produit:
·Ultra petit volume, super faible poids, densité de puissance extrême
·Super performance, contrôle optimal de l'efficacité, technologie de mise en forme de trajectoire, technologie de suppression de vibration du système d'inertie variable.
·Fréquence de commutation PWM par défaut 50khz, jusqu'à 100khz (personnalisable)
·6 - 21 axes personnalisables sur demande
Balayez vers la gauche pour voir plus
Dai Yung (Shenzhen) Robotic Technology Co., Ltd
8.1H-A001
L'interface utilisateur de la pince d'acquisition numérique sans corps et de l'anneau de tête de Dai - Link s'appuie sur DM - dataclaw pour collaborer avec DM - datavision afin de créer un système d'acquisition de données multimodal léger orienté vers l'intelligence du corps. En unifiant l'interface utilisateur pour présenter en temps réel la vision, le toucher, les forces, les trajectoires de mouvement et les états opérationnels, et en collectant de manière synchrone des données multidimensionnelles sur les opérations de la main humaine, il fournit une base de données de haute qualité pour la recherche et le développement d'algorithmes robotiques, L'apprentissage par imitation et la formation de grands modèles.
7.1h-e001 robot de carte de section
Industrie de la construction automobile
JAKA Kargo
Ce projet a été développé conjointement par seca et Huawei Electric, en s'appuyant sur la vérification du ponçage de la ligne de production réelle du moteur Huawei million class, est une référence réaliste de robot Humanoïde avec la capacité d'atterrissage de production de masse, pour réaliser un atterrissage réel, une longue course continue, une synergie multimachine et une promotion reproductible.
Le programme est basé sur le concept de l'IA physique, construit une ligne de production Collaborative avec l'agent d'IA auto - chercheur et le robot Humanoïde à roues à carte, le transfert de préhension du boîtier du moteur, la transition entre machines, l'assemblage des composants de transmission, le verrouillage des vis, l'entrée des produits finis dans l'entrepôt. Les deux machines tournent sans couture, une seule vis de précision filetée de 0,5 mm est verrouillée en seulement 10 secondes, garantissant la conformité de l'assemblage et le bon taux de rendement, libérant les travailleurs du travail répétitif, passant à la mise en service du processus et au contrôle de la qualité, complétant l'innovation de la production conjointe homme - machine.
Le matériel adopte le châssis de roue auto - étudié, la colonne de levage et les bras jumeaux humanoïdes, la vision 3D intégrée, le lidar, la détection de force multidimensionnelle; Le logiciel est basé sur le Framework ai agent et construit une architecture tout - en - un « prise de décision consciente du cerveau + contrôle des mouvements cérébelleux», avec une précision de reconnaissance des composants de 99%, permettant la généralisation des capacités de travail.
Industrie logistique
JAKA Kargo
Concentrez - vous sur le lien logistique interne de l'usine, pour la manutention de boîtes de charge lourde Multi - spécifications, la finition de l'empilement et d'autres scénarios, résolvez les points douloureux tels que l'intensité de main - d'œuvre de manutention manuelle, l'AGV traditionnel ne peut transporter que l'incapacité de prendre et de déposer la palettisation de manière autonome, l'empilement intensif et l'environnement semi - occultant dans l'identification précise difficile, le cycle de programmation de remplacement long.
Le schéma est basé sur le robot Humanoïde à roues Jaka Kargo avec la plus grande charge monobras de 25 kg, un double bras à 7 axes et un châssis mobile omnidirectionnel du secteur, capable de couvrir une plage de travail de 0 à 2,5 mètres à pleine hauteur. L'utilisation du grand modèle visuel VLM pour réaliser la reconnaissance de positionnement et le jugement de position spatiale, peut positionner avec précision le bord de chariot de chargement étroit à 1 cm; Grâce au capteur de contrôle de force en six dimensions, la force de contact est perçue en temps réel pendant l'empilement, ce qui permet un placement de code en douceur et une chute antidérapante.
S'appuyant sur Jaka Evo agent, le programme prend en charge l'interaction en langage naturel et le changement de code zéro, ce qui permet d'adapter le nouveau réservoir de jauge sans avoir à recycler le modèle, réduisant considérablement le cycle de programmation de remplacement.
8.1h-f008 ailette
Station de travail combinée de scène d'infrastructure optique
Primo Big Model permet l'industrie des infrastructures lumineuses
Avec le grand modèle de corps « Yuanqi primo» comme base intelligente unifiée, adhérant au système technologique « polymorphe à cerveau unique», le déploiement unifié de la collaboration, du composite, de l'Humanoïde et d'autres robots multimorphes pour la gestion collaborative de la fusion profonde vision - langage - grand modèle d'action avec la perception de moment en temps réel, pour compléter l'assemblage de l'industrie de la base optique, le transport, le changement de ligne, les tests, l'Inspection routière et d'autres travaux de base.
La synergie de l'automatisation complète du processus, peut être flexible pour déployer la forme optimale pour compléter le processus correspondant, réaliser une précision submillimétrique et un assemblage flexible à faible perception de force, combinant une haute précision et une grande flexibilité, améliorant considérablement la rentabilité et la capacité, réduisant les coûts de main - d'œuvre.
Industrie des semi - conducteurs
Primo Big Model pour une gestion Collaborative Multi - robots
L'ensemble de la scène avec le grand modèle de corps de Yuanqi primo comme base intelligente, adhérant au système de technologie « polymorphe à cerveau unique», unifiant les capacités du robot polymorphe:
·Bras de collaboration entièrement autodidacte avec algorithme de téléopération à deux bras;
·Saisir n'importe quel objet sur le Bureau sur demande, placer avec précision le robot de saisie de tout à l'emplacement spécifié;
·Utilisant le modèle auto - étudié vla + T, basé sur la vision et la technologie de contrôle de force, peut remplacer les robots enfichables de modules lumineux qui effectuent manuellement des tâches de test de modules lumineux;
·Algorithme de planification de mouvement intelligent à deux bras intégré, Robot d'assemblage de précision qui peut effectuer en douceur des tâches d'assemblage de précision telles que la perforation de la bande de roulement et d'autres tâches d'assemblage de précision;
·Un robot d'emballage de boîtes capable de compléter l'emballage de boîtes de produits de manière autonome.
8.1h-a126 créativité
高端精密制造
Programme d'application pour machines mères industrielles
Le projet est basé sur le « grand modèle vertical ai + robot Humanoïde + machine CNC intelligente » comme noyau technologique, avec une structure matérielle de haute performance, une concentration ciblée sur la résolution dans le domaine de l'usinage de précision de la machine CNC, par l'auto - étude du modèle vertical pilote le robot Humanoïde en conjonction avec le processus de production de la machine CNC intelligente pour le chargement et le déchargement, le nettoyage des débris, l'exploitation de la machine - outil, le nettoyage des pièces, l'inspection de la qualité, la manutention dans l'entrepôt et d'autres scénarios pour réaliser le robot Humanoïde couvrant de manière adaptative plusieurs variétés de scène de production de traitement de ligne mixte, pour vraiment réaliser une usine de lumière noire
Ce projet n'est pas un simple remplacement d'équipement, mais plutôt la construction d'un modèle de base intelligent pour le domaine de l'usinage de précision, avec le grand modèle d'IA, le système algorithmique, l'apprentissage automatique autonome comme base de base de base, le premier à compléter les tests d'ingénierie dans des scénarios typiques tels que le chargement / l'exploitation de pièces CNC Multi - catégories, formant une plate - forme de capacité de base de l'industrie reproductible, évolutive et itérable, fournissant un support stratégique, fondamental et basé pour la mise à niveau intelligente de la fabrication discrète.
8.1h-d018 ji
Industrie de la construction automobile
飒飒 robot intelligent à six bras
Face à la station d'assemblage de pièces automobiles, le robot intelligent à six bras de zhi complète les opérations d'assemblage et de serrage en synergie avec plusieurs bras robotiques:
Les deux bras robotiques latéraux sont responsables de l'assemblage des pièces, le bras robotique supérieur effectue le serrage de la vis de manière synchrone. Grâce à la synergie multibras et à la stratification spatiale, plusieurs processus sont intégrés au même poste, réduisant la participation humaine et l'attente entre les processus, améliorant ainsi le rythme d'assemblage et l'intégration au poste. Par rapport au schéma traditionnel à bras unique, la synergie à plusieurs bras peut réaliser l'assemblage, le positionnement, le serrage et d'autres tâches en parallèle, plus applicable aux pièces automobiles Multi - processus, scénarios d'assemblage flexibles à haute synergie.
Industrie de fabrication industrielle
飒飒 robot intelligent à quatre bras
Orienté vers des scénarios tels que la manutention des matériaux, le chargement et le déchargement de l'équipement et le transfert entre les stations dans la production industrielle, le robot intelligent à quatre bras Zhi fusionne le modèle du monde pour réaliser la compréhension et la planification autonome de l'environnement de travail, des matériaux, de l'équipement et des tâches, plusieurs bras robotiques travaillent ensemble pour effectuer des tâches telles que la saisie, la manutention, le chargement et le déchargement. En réponse à des problèmes tels que la flexibilité insuffisante de l'équipement d'automatisation traditionnel, le coût élevé de la mise en service du changement de type et la capacité limitée d'adaptation aux scénarios complexes, la compréhension de l'environnement, la planification des tâches et l'exécution des actions basées sur le modèle mondial peuvent être adaptées à différents matériaux, différentes stations et diverses tâches de production, pour une manutention et un chargement intelligents plus flexibles et efficaces.
8.1h-d016 grand atlas
Industrie des services commerciaux
Main intelligente à cinq doigts et robot Humanoïde
Le robot Humanoïde est équipé de la main agile à cinq doigts adh - 5 - 6, permettant une interaction homme - machine naturelle et fluide sur le terrain. Après le signal interactif du spectateur au robot, le robot peut compléter de manière autonome les actions de prise et de remise d'objets, transférer de manière stable le sac en toile d'une main à l'autre et terminer la remise en face à face, montrant la réponse perçue de la main habile dans la scène d'interaction homme - machine, la synergie des mains et la capacité de manipulation fine.
Industrie logistique
Main agile à trois doigts et robot Humanoïde
Le robot Humanoïde porte la main Agile lourde à trois doigts du robot DH - Robotics udh - 3 - 7, qui effectue à son tour des tâches opérationnelles continues telles que la manutention de cadres, le tri d'articles de plusieurs types (serviettes, petites boîtes, cylindres), la saisie et la livraison d'objets lourds (paniers de chargement) et d'autres tâches guidées visuellement. Grâce à une posture de préhension riche et à une bonne adaptation à l'environnement, la main habile est capable de compléter de manière stable l'exécution de la préhension de différents objets, démontrant la capacité de préhension généralisée et la capacité de manipulation habile dans des scènes complexes.
7.1h-a225 mecamand
Industrie logistique
Robot Double Humanoïde pour monter et descendre en synergie & manutention de paniers
Deux robots humanoïdes chargés de « mains œil - cerveau» peuvent effectuer de manière autonome et collaborative des tâches complètes telles que le chargement et le déchargement, l'assemblage, la manutention de paniers, etc. Grâce à la perception intelligente et aux capacités de planification de l'IA de son cerveau, combinées aux capacités de manipulation fine de Mech - hand, le robot est capable de reconnaître de manière autonome les pièces, de comprendre les tâches et d'effectuer la planification de la trajectoire et l'exécution des mouvements.
L'unité démontre la capacité importante de l'intelligence personnelle à évoluer d'une seule machine vers une collaboration Multi - robots. Face à des pièces complexes, des postes variables et des scénarios dynamiques dans des environnements industriels réels, les robots sont toujours capables de travailler de manière stable, sûre et efficace, offrant de nouvelles solutions automatisées pour les scénarios de fabrication intelligente et de logistique intelligente de demain.
Médecine, commerce de détail et autres industries
Prise généralisée d'objets transparents
Les objets transparents ont toujours été un grand défi dans le domaine de la vision Robotique. Étant donné que les matériaux transparents tels que le verre, le plastique et d'autres peuvent facilement produire des réfractions, des réflexions multiples, etc., les schémas visuels traditionnels sont souvent difficiles à identifier avec précision.
Dans cette unité, le robot industriel en intégrant la technologie universelle « œil - cerveau - main» de mecamand, à l'aide de la perception visuelle intelligente et de la capacité d'algorithme d'IA, est capable de généraliser l'identification d'objets transparents communs, de réaliser une saisie et un placement précis d'objets transparents, de résoudre efficacement Les problèmes de tri automatisé des pièces transparentes dans les industries de shanchao, médicales et autres.
8.1h-a130 milieu du cinquième âge
Industrie logistique
Le robot personnel « jieling »
Ce scénario s'adapte principalement au processus complet de chargement automatisé de l'usine, qui peut remplacer complètement la main - d'œuvre pour compléter le transfert de matériaux de boîte, le chargement de précision de la table de ligne de production, la palettisation planifiée des produits finis / VIDES, le recyclage des déchets et d'autres opérations de manutention de matériaux répétitives, à haute intensité et à haute fréquence, largement adaptées à l'électronique 3c, à la distribution de vapeur, à la fabrication légère et à d'autres situations de ligne de production de plusieurs catégories, pour résoudre efficacement les points douloureux de l'industrie tels que l'efficacité de manutention manuelle faible, l'intensité de main - d'œuvre élevée, le coût élevé de la main - d'œuvre, la normalisation insuffisante des opérations, le risque élevé d'exploitation manuelle dans les stations à haut risque, la ligne de production L'intelligence flexible, l'adaptabilité est bien au - delà de l'équipement traditionnel, l'intelligence flexible, l'adaptabilité est bien au - delà de l'équipement traditionnel, prend en charge l'échange d'électricité à chaud, peut réaliser un travail continu sans interruption, la scène est mature, la commercialisation est entièrement vérifiée.
7.1h-b020 mésosilicique
Industrie logistique
Robot Humanoïde à roues « sans fin », main Agile de classe industrielle casiahand, plateforme de préhension (système de tri logistique)
Appliqué à la logistique d'entreposage, à la répartition du commerce électronique et à d'autres chaînes de tri de flux mixtes, le robot Humanoïde à roues porte une main habile pour compléter l'identification, la saisie et le placement de code de tri de plusieurs catégories, de formes spéciales et de matériaux flexibles.
Résoudre le problème difficile de l'équipement de tri traditionnel pour les irrégularités, l'usure, la mauvaise adaptabilité des matériaux Multi - SKU, le remplacement doit changer de pince, un système peut généraliser la saisie d'un grand nombre de SKU.
Avantages exclusifs: le modèle de cerveau Brain - si couvre 99% des tâches opérationnelles humaines, le contrôle de la force de haute précision permet de « tout saisir »; Software Hardware full Stack Self - Study, Full Matrix layering combine des performances haut de gamme avec des coûts industriels, des cycles de déploiement et des coûts combinés nettement supérieurs à ceux des solutions similaires.
8.1h-f008 forme humaine du Zhejiang
Industrie logistique
Robots de travail flexibles universels naviai wa1 et wa2
Ce programme est principalement appliqué à la chaîne de production de l'usine, au Centre logistique et à la fabrication automobile, 3C, etc. pour le dépilage, le tri, la manutention et l'assemblage de composants, avec une capacité opérationnelle complète.
En réponse à de nombreux problèmes de tri de matériaux tels que la morphologie des matériaux, le manque de texture et la confusion des empilements difficiles à traiter avec les équipements traditionnels, les robots naviai peuvent travailler en collaboration avec plusieurs robots à bras roulants pour fusionner la vision, la perception de la force et la perception multimodale tactile, réaliser La manutention généralisée des conteneurs (efficacité ≤ 35 S / trajet, taux de réussite de 99%), le tri désordonné Multi - catégories (taux de réussite ≥ 90%) et l'assemblage de précision (précision jusqu'à 0,03 mm) pour repousser les limites des équipements traditionnels dans les opérations flexibles et généralisées.
8.1h - f008 seysod
Fabrication de précision
SynRobot 03
Synrobot03 est orienté vers l'électronique 3c, les pièces automobiles de haute précision scène d'assemblage, se concentrer sur les points douloureux de serrure à vis, carte PCB processus d'insertion. Pour le changement fréquent de type de ligne de production, la fluctuation de la position de la pièce et d'autres problèmes difficiles, le robot réalise le positionnement au niveau du mètre et le travail de contrôle de la force, la précision de positionnement répétée de 0,1 mm, la précision de contrôle de la force est meilleure que 0,15 n, améliorant la cohérence de l'assemblage et la performance du produit.
S'appuyant sur le grand modèle de bout en bout de saivla pour atteindre la généralisation de l'échantillon zéro, le taux de réussite moyen de référence libero de 99,0%, la nouvelle ligne de production n'a pas besoin d'enseigner la collecte, c'est - à - dire le changement et l'utilisation; La reconstruction 3D de saiworldmodel permet la traçabilité des décisions et contourne la boîte noire de l'IA; Avec la plate - forme de calcul NVIDIA Thor, l'inférence côté extrémité est aussi faible que 40 MS et fonctionne indépendamment hors ligne. A atterri par lots sur la ligne de production du fournisseur tier1 de la voiture de tête, soumis à la vérification de conditions de travail réelles et complexes.
8.1h-b102 FAO
Opérations environnementales complexes et scénarios spéciaux
Robot roue - pied intelligent à distance
Le programme est principalement appliqué à la fabrication industrielle, aux opérations dangereuses, aux opérations dans des environnements complexes et aux scénarios spéciaux, en réalisant une synergie homme - machine grâce à la technologie d'exploitation à distance, par laquelle le personnel d'exploitation contrôle à distance le robot à roulettes dans les zones d'accès difficile ou présentant des risques pour la sécurité, pour effectuer des opérations mobiles, opérationnelles et sur le terrain.
Résoudre des problèmes tels que la difficulté pour les personnes de travailler directement dans des environnements industriels complexes, dangereux et non structurés, l'adaptabilité insuffisante des robots au travail autonome. Grâce à la manipulation à distance, le jugement humain et les capacités opérationnelles s'étendent jusqu'au bout du robot, ce qui permet de travailler à distance et sans contact et de réduire les risques pour la sécurité du personnel.
Le robot peut s'adapter à des environnements complexes tels que des terrains plats, des rampes, des marches, etc.; Combiné à la technologie de téléopération, il permet un contrôle précis des mouvements et des opérations du robot. Par rapport aux robots à roues traditionnels, avec des capacités environnementales et une adaptabilité spatiale plus fortes, il peut étendre davantage la capacité de travail à distance dans des scénarios industriels complexes.
7.1h-b257 nouvelle heure
Fabrication industrielle
Solution complète de chaîne pour poste de travail de démonstration intelligent de soudure collaborative de robots humanoïdes
Pour les scénarios de soudage industriel, de transfert de pièces et d'inspection de la qualité, le robot Humanoïde à roues et le robot Humanoïde vertical fonctionnent en tandem, grâce à une plate - forme unifiée d'auto - recherche et de contrôle pour réaliser la planification des tâches et la liaison milliseconde.
Le robot Humanoïde à roues complète de manière autonome la préhension de la pièce, le transport et le chargement et le déchargement, le robot Humanoïde vertical complète la soudure flexible et effectue une inspection visuelle de la soudure de manière synchrone pour réaliser le « soudage en tant qu'inspection». Le programme prend en charge la programmation rapide, le remplacement modulaire et le travail continu 7 × 24 heures, peut s'adapter à des pièces Multi - spécifications et fournir de nouveaux chemins pour la mise à niveau intelligente et flexible des lignes de soudage traditionnelles.
7.1h-a239 Komatsu
Fabrication automobile
Détection intelligente de composants de serrure de voiture
Le programme est appliqué à la chaîne de production de pièces automobiles, au poste d'inspection finale après l'assemblage de l'ensemble de serrure de voiture, à la saisie complète du corps de serrure, au test de l'action du mécanisme, à la détection des défauts d'apparence, appartenant au scénario d'entreprise d'inspection de la qualité des pièces automobiles, qui peut être directement déployé dans le poste d'inspection de la qualité artificiel d'origine.
Synergie des deux bras + contrôle de la Force + intelligence du corps de moule multimodale, sensation artificielle de copie pour faire le test d'ouverture du corps de serrure; Il n'y a pas besoin de remodeler à grande échelle l'outillage de la ligne de production, le nouveau type de remplacement ne nécessite qu'un enseignement rapide; La plate - forme Humanoïde universelle peut être multiplexée à d'autres tests de garniture intérieure, le coût au sol est inférieur à celui de l'appareil spécial personnalisé, déjà expérimenté dans la ligne de production de pièces automobiles.
Industrie des semi - conducteurs
Assemblage intelligent de pince à semi - conducteur
Face à la ligne de production post - test d'emballage de semi - conducteur, le remplissage du cadre de la puce, le chargement et le déchargement et le processus d'assemblage de transposition de la cartouche de mise au point (magazine / material Box), un scénario de fabrication de précision de semi - conducteur 3c, peut être directement déployé dans les stations de travail existantes.
Adopter une configuration synergique à deux bras, positionnement d'une main, assemblage d'une main, simulation de la logique de travail manuel; Fusion de la reconnaissance visuelle et de la rétroaction du contrôle de la force, réalisation d'un branchement de précision Sub - millimétrique, meilleur taux que l'artificiel; La plate - forme Humanoïde peut Multiplexer directement les stations et les outils existants, sans avoir à modifier la chaîne de production; En s'appuyant sur la base intelligente universelle, la nouvelle classe peut migrer rapidement en enseignant uniquement, le coût marginal de déploiement est beaucoup plus faible que le schéma d'avion spécial, qui a terminé la vérification en direct dans le scénario de test de semi - conducteur.
8.1h-e025 KUKA
Fabrication automobile
Solutions synergiques pour les lignes de rangement & Amr
Pratiquez la direction de l'évolution de KUKA du matériel de machine unique à la solution d'intelligence industrielle, l'outillage et Amr s'appuient sur la perception multimodale pour compléter de manière autonome les opérations de bac, de reconnaissance de palette, de préhension flexible et de dépalettisation, reliant plusieurs types de châssis mobile pour réaliser le transfert de matériaux, l'amarrage de station et le retour de palette vide. S'appuyant sur les capacités Fleet Scheduling et km - COPILOT ai, réalisez la manutention de conteneurs entiers, la préparation de matériaux, la liaison logistique industrielle entre l'entrepôt et la chaîne de production en boucle fermée de bout en bout, montrant des scénarios non structurés de travail flexible, la capacité de synergie Multi - équipements, l'adaptation de silos en bordure de ligne, la mise en cache de produits semi - finis et d'autres scénarios pratiques industriels.
paramètre
● Robots: KUKA Amr 600i, APT, miro3
● mode de navigation: Laser SLAM
● capacité de perception: reconnaissance visuelle 3D, contrôle de la flexibilité de la perception de la force, détection dynamique des obstacles
8.1h-a212 Robot tereda
Industrie des semi - conducteurs
Le robot collaboratif ur gen7
Ce schéma est appliqué au processus de test de piste arrière de semi - conducteur pour la liaison de chargement et de déchargement de la plaquette, en utilisant le robot collaboratif ur gen7 pour compléter le travail de manutention automatique de la plaquette à partir d'une boîte de chargement de bateau de cristal ouverte. Remplacement de la plaque de reprise manuelle, réduire le risque de rayure de la plaquette, la pollution électrostatique. Le nouveau Robot Tool flange est livré avec 4 groupes d'interfaces fonctionnelles, permettant une conception sans fil à l'extérieur du bras et réduisant l'interférence de la ligne. Le programme s'adapte à une variété de boîtes de plaquettes, peut être rapidement déployé sans modification à grande échelle de la ligne de production, la synergie homme - machine est sûre, la flexibilité est forte et le coût au sol est faible.
Industrie logistique d'entreposage
UR20 + MiR1200 Jack à palettes
Le robot collaboratif ur20 est responsable de la palettisation, le chariot élévateur sans pilote Mir est responsable de la collecte, deux segments d'automatisation sont connectés en une boucle fermée sans pilote: le Code fini est plein et automatiquement tiré, la ligne de production n'est plus arrêtée en raison de personnes, d'autres véhicules. L'ensemble du programme n'a pas besoin de remodeler le sol, de ne pas poser de Code QR à bande magnétique, Mir grâce à la vision 3D et à l'identification autonome de la palette par l'IA, la tolérance à la déviation de l'emplacement d'alimentation de palettisation, l'élimination de l'outillage d'amarrage de précision; L'ur20 occupe une petite surface et change rapidement de type, le réglage de la disposition de la ligne de production est très pratique.
7.1h-c068 jiaan intelligent
Fabrication de précision
Robot Humanoïde
Cette unité est principalement appliquée à la chaîne de montage robotique automatisée, les scénarios de base couverts comprennent:
·Assemblage robotique collaboratif: sur la chaîne de production flexible pour compléter les processus de préhension, de positionnement, d'installation, de serrage et d'autres composants, adaptés aux besoins d'assemblage de plusieurs variétés et de petites quantités.
·Vis de robot Humanoïde: pour l'assemblage de pièces structurelles de robot Humanoïde, terminez le travail de verrouillage de vis de haute précision et de contrôle de couple élevé.
Les programmes similaires de l'industrie sont plus d'un seul contrôle de force ou de simple contrôle de position, mauvaise adaptabilité aux pièces profilées et flexibles; Notre programme intègre la perception multidimensionnelle de la Force + le guidage visuel + l'algorithme de serrage adaptatif, qui peut s'adapter aux variations de tolérance de la pièce et aux fluctuations de l'écart d'assemblage.
Fabrication 3c
Robots Composites
Cette unité est principalement utilisée dans l'industrie 3C pour automatiser les liaisons de chargement et de déchargement CNC, couvrant le processus d'usinage CNC des pièces métalliques / non métalliques telles que le cadre central du téléphone, le boîtier arrière de la tablette, les pièces structurelles de l'ordinateur portable et autres. Il peut réaliser le clip de montage automatique de la machine CNC et l'alimentation, le chargement et le déchargement de la liaison de plusieurs machines et le transfert de matériaux entre les processus.
Le même programme de l'industrie utilise la programmation d'enseignement ou le contrôle de point simple, le changement de type nécessite une reprogrammation ou un enseignement manuel, le temps de commutation est long; La plate - forme de numérisation kaanhflow intelligente et autodidacte de Jia'an permet de planifier automatiquement la trajectoire de fonctionnement du robot composite sur la chaîne de production et le Bureau de service via un algorithme d'IA, afin d'optimiser l'efficacité du travail du robot. Dans le même temps, le robot Composite jiaan n'a besoin que de changer les pinces et le gabarit visuel pour compléter le changement de type, adapté aux lignes de production multi - variétés de petites quantités.
8.1h-d015 dollar chinois
Fabrication de précision
Sprite G2 hors ligne
Le robot genie G2 s'associe au programme de flexibilité Pipeline et utilise son bras à haute liberté et son retour tactile pour effectuer une saisie et un largage précis de composants de précision. Le robot peut compléter le positionnement visuel précis, la saisie intelligente de tissu, la reconnaissance de position de la zone de chargement, le chargement adaptatif précis et la boucle fermée de retour de chargement, le taux de réussite de travail > 99,9%, MTBF ≥ 7*24h。
7.1h-d016 jiateng
Industrie logistique
Application de châssis omnidirectionnel intelligent
Doté d'un châssis mobile à roues omnidirectionnelles auto - investigatrices jiateng, il peut réaliser une course flexible omnidirectionnelle, une direction à 360 degrés en place à rayon zéro. La charge maximale du châssis est de 100Kg, la charge nominale des deux bras est de 20kg. Peut effectuer des travaux industriels normalisés tels que la manutention, le matériel de chaîne de production, le tri des matériaux, etc. L'équipement peut se déplacer en douceur dans les espaces complexes tels que les canaux de rayonnage étroits SMT, les stations compactes de faisceaux de câbles automobiles, et s'adapter largement à l'électronique 3c, à la logistique d'entreposage, à la fabrication automobile et à d'autres scénarios industriels de plusieurs catégories, afin que le robot à bras de roue s'adapte vraiment aux conditions de production réelles. L'appareil est équipé d'un système de perception multimodale autodidacte, intégrant une caméra de profondeur, une navigation SLAM 3D, une technologie de positionnement secondaire de précision visuelle, permettant un mouvement de navigation de haute précision au niveau millimétrique et une saisie précise.
7.1h-b252 intelligence
Fabrication automobile
Solutions de chaîne complète pour l'automobile
Cette exposition montre les robots collaboratifs dans la fabrication automobile Multi - processus applications intégrées flexibles, couvrant le ponçage, le verrouillage, la manutention, la pulvérisation, le collage, la détection des processus typiques. Le robot peut rapidement s'adapter au travail des pièces de carrosserie, aucune barrière de sécurité lourde n'est nécessaire, l'homme et la machine peuvent changer de tâche en synergie et de manière flexible. Contrôle stable de la force de ponçage dans le ponçage de la pièce, serrure de processus de paiement précis pour contrôler le couple; Il peut effectuer des opérations de transfert de matériaux, de pulvérisation de composants de carrosserie et de collage hermétique, et est équipé d'un système de détection visuelle pour identifier les défauts en temps réel. L'ensemble complet combine une flexibilité et une sécurité élevées, peut changer rapidement de type pour adapter la production de lignes de mélange Multi - modèles, réduire efficacement l'intensité du travail répétitif manuel, améliorer la cohérence de la production et le bon taux de rendement, aider la ligne de production de l'entreprise de véhicules légers et intelligents. Mise à niveau, applicable à l'ensemble du véhicule et des pièces scène de fabrication intelligente.
7.1h-e020 Robot en pierre de celluloïd
Fabrication de précision
Bras de commande de force Humanoïde de la série ar trop blanc en cellulite
Les robots d'exploration de cellulite sont passés de « l'exécution de programmes fixes» à « l'environnement perçu, la prise de décision autonome, le travail flexible». Bras de contrôle de force Humanoïde ar, basé sur la perception de la force de haute précision et la capacité de contrôle de la force dynamique de l'articulation totale, peut s'adapter à des matériaux complexes et à des environnements non structurés, en conciliant flexibilité, précision et stabilité, a progressivement réalisé des applications industrielles.
Par exemple, dans les scénarios industriels tels que l'électronique 3c, l'électricité au lithium de nouvelle énergie, les pièces automobiles et d'autres, la détection de précision, la connexion et l'assemblage peuvent résoudre les problèmes d'assemblage difficiles à stabiliser sous les erreurs entrantes, les écarts de position et les interférences externes. Basé sur le modèle multimodal de vision + perception de la force, avec un modèle de compétences autodidacte, combiné à l'apprentissage par imitation et à l'apprentissage par renforcement humain dans l'anneau, pour atteindre l'optimisation de la stratégie au niveau des minutes, le taux de réussite de la tâche atteint 95% - 99%.
8.1H-E016 Robotique NEURA
Fabrication automobile
Détection visuelle par robot cognitif
Cet ensemble de systèmes d'identification des défauts de soudure formés à l'IA, avec une grande adaptabilité, peut être appliqué dans le domaine de l'inspection de la qualité des pièces automobiles. Basé sur un environnement de châssis mobile, le robot peut effectuer automatiquement le positionnement et démontrer la capacité de travail pour l'identification des défauts de soudure.
7.1h-b252 coeur de cristallisation
Fabrication industrielle
Pointer du doigt pour saisir task
·Cinématique robotique inverse, donne la position d'arrivée, inverse résoudre l'équation de 7 dimensions pour calculer la vitesse de 7 articulations;
·La vision utilise l'analyse de nuage de points, tant que c'est un objet stéréoscopique peut saisir;
·Grâce à l'adoption d'un nuage de points, évitez complètement les obstacles et ne frappez rien;
·À propos du rythme d'efficacité du Big loop: la solution optimale n'économise pas nécessairement d'énergie, le codeur peut résoudre de manière optimale, mais ne peut pas faire face à la scène intelligente, nous pouvons saisir et piétiner le Code, toutes les tâches du même ensemble d'algorithmes;
·Perception: le robot analyse la géométrie des objets, comprend les formes et les points de préhension optimaux;
·Reconnaissance gestuelle: il connaît tout le monde, mais maintenant le programme se concentre uniquement sur la main, et la prochaine étape consiste à ajouter la sémantique du bras et l'interaction humaine.
(les exemples ci - dessus ne sont que des cas partiels de scènes d'exposants et ne sont pas classés par ordre décroissant)
De l'ontologie Humanoïde à une scène industrielle réelle, la fusion de la robotique et de la fabrication est en profondeur.
2026 China International Industrial Expo Robotics show, présentera plus de possibilités pour l'industrie de l'ameublement de l'exploration technologique à l'atterrissage de scènes grâce à une riche présentation de produits et de pratiques d'application.